Silnik pierścieniowy – rodzaj silnika asynchronicznego o uzwojonym wirniku, w którym uzwojenie wirnika wyprowadzone jest przez pierścienie ślizgowe i szczotki na zewnątrz maszyny.
Silnik pierścieniowy jest droższy w produkcji od silnika klatkowego, ale daje szersze możliwości rozruchu i regulacji prędkości obrotowej.
Budowa
Wirnik zazwyczaj składa się z 3 uzwojeń fazowych, nawiniętych przewodem izolowanym, połączonych w gwiazdę. Końce uzwojeń są połączone w punkcie zerowym gwiazdy, a początki podłączone do pierścieni ślizgowych. Pierścienie (zwykle mosiężne) współpracują ze szczotkami osadzonymi w obudowie silnika i połączonymi z tabliczką zaciskową. Umożliwia to podłączenie zewnętrznego rozrusznika lub układu do regulacji prędkości obrotowej.
Występują także silniki z dwufazowym uzwojeniem wirnika (silniki małej mocy) lub inną liczbą pierścieni ślizgowych (2, 3, 6 lub więcej).
Zasada działania
W stojanie zasilanym prądem przemiennym powstaje wirujące pole magnetyczne. Prędkość wirowania tego pola (wynikająca z liczby par biegunów i częstotliwości prądu zasilającego) określa się mianem prędkości synchronicznej. Wirujące pole magnetyczne, poruszając się względem uzwojeń wirnika, powoduje indukowanie się w nich siły elektromotorycznej. Jeśli uzwojenia (przewody) wirnika będą zwarte, to popłynie w nich prąd elektryczny. Na te przewody wirnika, znajdujące się w polu magnetycznym, zacznie działać siła elektrodynamiczna, która spowoduje obracanie się wirnika. Wirnik będzie się obracał w kierunku zgodnym z kierunkiem wirowania pola magnetycznego wytwarzanego przez stojan. W teoretycznej sytuacji, gdy prędkość wirnika wzrośnie do prędkości synchronicznej, wirujące pole magnetyczne wytwarzane przez stojan pozostanie nieruchome z punktu widzenia wirnika, więc siła elektromotoryczna w wirniku przestanie się indukować, a siła (moment obrotowy) działający na wirnik zmaleje do zera, powodując zmniejszenie prędkości obrotowej. W praktyce wirnik nigdy nie osiąga prędkości synchronicznej i obraca się względem niej wolniej. Względna różnica między prędkością synchroniczną a prędkością obrotową wirnika odniesiona do prędkości synchronicznej nazywana jest poślizgiem:


gdzie:
- – poślizg,
- – prędkość synchroniczna, czyli prędkość wirowania pola magnetycznego, wynikająca z liczby par biegunów i częstotliwości prądu zasilającego,
- – prędkość obrotowa wirnika.


Prędkość obrotowa wirnika:
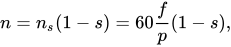
gdzie:
- – częstotliwość prądu zasilającego,
- – liczba par biegunów.


Zmiana kierunku obrotów
Zmianę kierunku wirowania można osiągnąć przez zmianę kolejności dwóch dowolnych faz zasilających.
Rozruch
Wyprowadzenie uzwojeń wirnika daje możliwość podłączenia do nich tzw. rozrusznika, czyli opornika o liczbie faz odpowiadającej liczbie faz silnika. Pozwala to na rozruch poprzez regulację prędkości obrotowej, a głównie momentu obrotowego. Im większa rezystancja rozrusznika tym maksymalny moment obrotowy przesuwa się w kierunku niższych obrotów, kosztem strat energii w rozruszniku i znacznym spadku mocy przy obrotach znamionowych. W praktyce stosuje się rozruszniki stopniowe, dające możliwość skokowej zmiany impedancji, przez co silnik pracuje z prawie że maksymalnym momentem obrotowym w całym zakresie obrotów. Po zakończeniu rozruchu uzwojenie wirnika zwiera się odpowiednim przełącznikiem (lub bezpośrednio w rozruszniku).
Regulacja prędkości obrotowej
Prędkość obrotowa silnika pierścieniowego może być zmieniona przez:
- użycie rezystorów włączonych w obwód wirnika,
- zmianę liczby par biegunów,
- zmianę częstotliwości prądu zasilającego.
Zastosowanie
- układy o ciężkim rozruchu (rozruch pod pełnym obciążeniem), np. silniki dźwigów.
Uwagi
- ↑ Przy pracy silnikowej.
Przypisy
- 1 2 3 4 Franciszek Przezdziecki, Andrzej Opolski: Elektrotechnika i elektronika. Warszawa: PWN, 1986, s. 426–427, 429–430, 454. ISBN 83-01-06470-6.
- 1 2 3 Antoni M. Plamitzer: Maszyny elektryczne. Warszawa: Wydawnictwa Naukowo-Techniczne, 1982, s. 296–297. ISBN 83-204-0408-8.
- 1 2 3 Franciszek Przezdziecki, Andrzej Opolski: Elektrotechnika i elektronika. Warszawa: PWN, 1986, s. 419–423. ISBN 83-01-06470-6.
- ↑ Eugeniusz Koziej, Borys Sochoń: Elektrotechnika i elektronika. Wyd. drugie, poprawione. Warszawa: PWN, 1979, s. 413. ISBN 83-01-00195-X.
- ↑ Praktyczna elektrotechnika ogólna. Warszawa: REA s.j., 2003, s. 262. ISBN 83-7141-515-X.