Dyskretyzacja kontinuum stanowi dzisiaj podstawę większości metod rozwiązywania zagadnień mechaniki ośrodków ciągłych. Koncepcja dyskretyzacji została matematycznie uogólniona między innymi dla zastosowań numerycznego całkowania równań różniczkowych i teorii aproksymacji. Interesujący jest fakt, że idea dyskretyzacji znalazła swój początek w mechanice budowli, a konkretnie w metodzie przemieszczeń stosowanej od dawna w obliczeniach konstrukcji budowlanych.
Idea dyskretyzacji
Istota dyskretyzacji polega na tym, że opis pola przemieszczeń punktu kontinuum, o wektorze wodzącym za pomocą funkcji ciągłej zostaje zastąpiony opisem dyskretnym.


Opis ten polega na tym, że rozważane kontinuum zostaje podzielone na elementy o skończonych wymiarach (tzw. elementy skończone) z wyróżnionymi punktami węzłowymi. W każdym węźle, w przypadku ogólnym, zostaje wprowadzone po sześć parametrów geometrycznych (trzy przemieszczenia liniowe i trzy kątowe). Pole przemieszczeń wewnątrz każdego z elementów jest aproksymowane za pomocą prostych funkcji np. odpowiednich wielomianów, zbudowanych na bazie parametrów węzłowych. W ten sposób pole przemieszczeń całego rozważanego kontinuum zostaje opisane za pomocą wektora
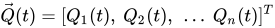
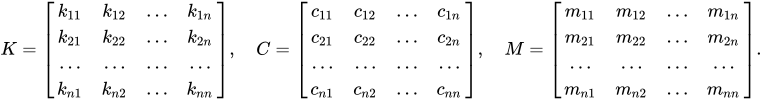
o skończonej, zazwyczaj dużej, liczbie współrzędnych (parametrów węzłowych). Otrzymuje się w ten sposób dyskretny model kontinuum. Dzięki temu własności sprężyste, tłumiące i bezwładnościowe mogą być w sposób jednoznaczny opisane za pomocą trzech macierzy (bezwładności, tłumienia i sztywności) o skończonych wymiarach, odpowiednio
Równanie ruchu
Równanie równowagi (ruchu) modelu dyskretnego można zapisać, wykorzystując zasadę d’Alemberta, w postaci sumy sił czynnych działających na ten model
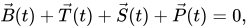
gdzie:
- – wektor sił bezwładności,
- – wektor sił tłumiących,
- – wektor sił sprężystych,
- – wektor sił obciążających (wymuszających).


Uwzględniając związki
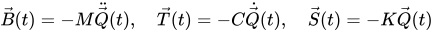
otrzymujemy równanie
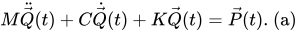
opisujące ruch modelu o n stopniach swobody.
Macierze można też zapisać następująco

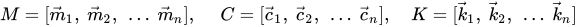
i wówczas wektory mogą być interpretowane jako reakcje więzów węzłowych (siły bierne) równoważące działanie sił czynnych spowodowanych odpowiednio: jednostkowym przyspieszeniem jednostkową prędkością i jednostkowym przemieszczeniem


Korzystając z tej interpretacji można obliczyć wartości poszczególnych elementów macierzy M, C i K.
Równanie o postaci (a) stanowi podstawę analizy statycznej i dynamicznej modeli o skończonej liczbie stopni swobody.
Agregacja
Macierze M, C i K, występujące w równaniu (a) i opisujące ruch całego modelu dyskretnego, nazywane są macierzami globalnymi zwykle o znacznych rozmiarach. W praktyce obliczeniowej powstają one z małych macierzy lokalnych opisujących własności poszczególnych elementów skończonych. Odbywa się to w procesie nazywanym agregacją. Polega ona na wykorzystaniu faktu, że elementy sąsiadujące ze sobą mają wspólne stopnie swobody. Z tego powodu elementy małych macierzy lokalnych są odpowiednio rozmieszczane (i sumowane) w dużych macierzach globalnych na właściwych miejscach. Agregacja stanowi procedurę istotną i charakterystyczną dla metody elementów skończonych.
Przypisy
- ↑ M.J. Ciałkowski, K. Magnucki, Zarys metody elementów skończonych, Politechnika Poznańska, Poznań 1982.
- ↑ J. Kruszewski, Metoda elementów skończonych w dynamice konstrukcji, Arkady, Warszawa 1984.
- ↑ W.A. Postonow i inni, Metod super-elementow w rasczetach inżeniernych soorużenij, „Sudostrojenie”, Leningrad 1979.
- ↑ B. Olszowski, M. Radwańska, Mechanika budowli, Politechnika Krakowska, Kraków 2010, rozdz. 15.